


Tre dottorandi del Politecnico premiati a IFIT 2026
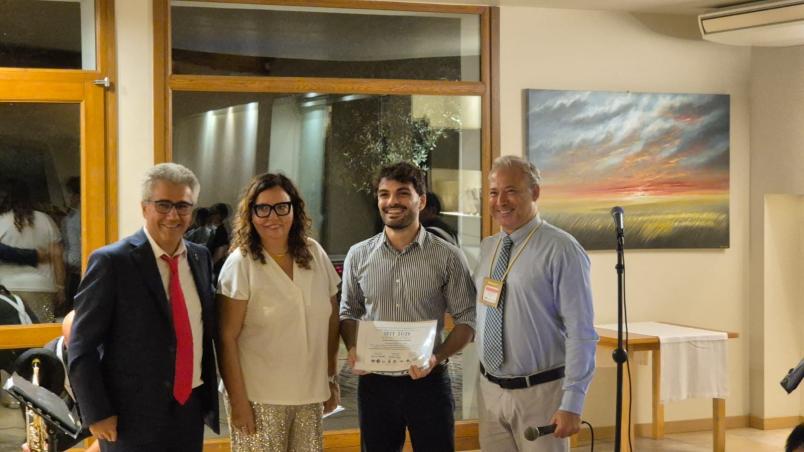
Robot capaci di muoversi in ambienti confinati e pericolosi, sistemi intelligenti per una navigazione più sicura sui terreni agricoli e soluzioni automatizzate per la produzione di valvole cardiache biologiche: sono questi i temi delle ricerche che hanno portato tre dottorandi del Dipartimento di Ingegneria Meccanica e Aerospaziale-DIMEAS del Politecnico sul podio di IFIT 2026 - The Sixth International Conference of IFToMM ITALY. Lorenzo Toccaceli, Francesco Amodio e Simone Astuti, del gruppo di Automazione e Robotica, hanno ricevuto rispettivamente i riconoscimenti Gold, Silver e Bronze del Best Student Paper Award durante la conferenza, svoltasi a Foligno dal 9 all’11 settembre.
IFIT è l’appuntamento biennale promosso da IFToMM ITALY, la comunità italiana appartenente alla International Federation for the Promotion of Mechanism and Machine Science (IFToMM). La conferenza riunisce esponenti del mondo accademico e industriale internazionale per condividere ricerche e prospettive innovative nei campi della scienza dei meccanismi, della robotica, della tribologia – la disciplina che studia l’attrito, l’usura e la lubrificazione delle superfici a contatto – e della dinamica delle macchine.
I tre contributi premiati presentano alcuni dei più recenti risultati delle attività di ricerca condotte all’interno del gruppo di Automazione e Robotica del DIMEAS, con applicazioni che spaziano dalla progettazione di robot mobili ai sistemi avanzati per l’automazione industriale.
Robot articolati per gli ambienti più complessi
Il “Gold Best Student Paper Award” è stato assegnato a Lorenzo Toccaceli per l’articolo “Compact High-Range Yaw Joint Design for Articulated Robots in Confined and Unstructured Environments”, realizzato sotto la supervisione del gruppo di ricerca guidato dal professor Giuseppe Quaglia. Il lavoro riguarda la progettazione di un innovativo giunto di imbardata per robot articolati destinati ad operare in ambienti complessi, confinati e ricchi di ostacoli, che rappresentano ancora oggi una sfida per il mondo della robotica mobile.
L’innovazione risiede nella capacità di unire la compattezza costruttiva con prestazioni superiori rispetto alle soluzioni attualmente disponibili. I campi principali di applicazione riguardano la ricerca e soccorso e l’ispezione di infrastrutture, scenari in cui, data la pericolosità dell’ambiente, è necessario supportare e ridurre l’intervento umano. Lo studio costituisce una parte di un progetto più ampio dedicato alla realizzazione di Brush.Q, un prototipo di robot articolato progettato per operare proprio in queste condizioni.
Una navigazione più sicura per la robotica agricola
Il “Silver Best Student Paper Award”, è andato all’articolo “Multisensor Terrain Awareness for Safe and Sustainable Agricultural Robotics in Challenging Environments”, che vede tra gli autori il dottorando Francesco Amodio ed è stato presentato durante la conferenza dal ricercatore Rocco Galati del Politecnico di Bari. La ricerca nasce dalla collaborazione tra il gruppo di ricerca del professor Giuseppe Quaglia, il Politecnico di Bari e la Libera Università di Bolzano nell’ambito del progetto FACE.
Lo studio propone un algoritmo per il riconoscimento del terreno che integra i dati provenienti da diversi sensori – IMU, corrente, tensione, encoder e Time-of-flight – per consentire alle piattaforme robotiche di muoversi in modo più sicuro, stabile ed efficiente anche su terreni poco strutturati. La sperimentazione è stata condotta a partire dai dati raccolti impiegando AgriMaRo.Q, la piattaforma robotica sviluppata dal gruppo del DIMEAS.
I dati acquisiti sono stati elaborati tramite la tecnica Minimum Redundancy Maximum Relevance (mRMR), che ha permesso di selezionare i quattro parametri più informativi, riducendo la complessità computazionale e consentendo di classificare con elevata precisione otto diverse tipologie di terreno rigido e deformabile.
Automatizzare la produzione delle valvole cardiache
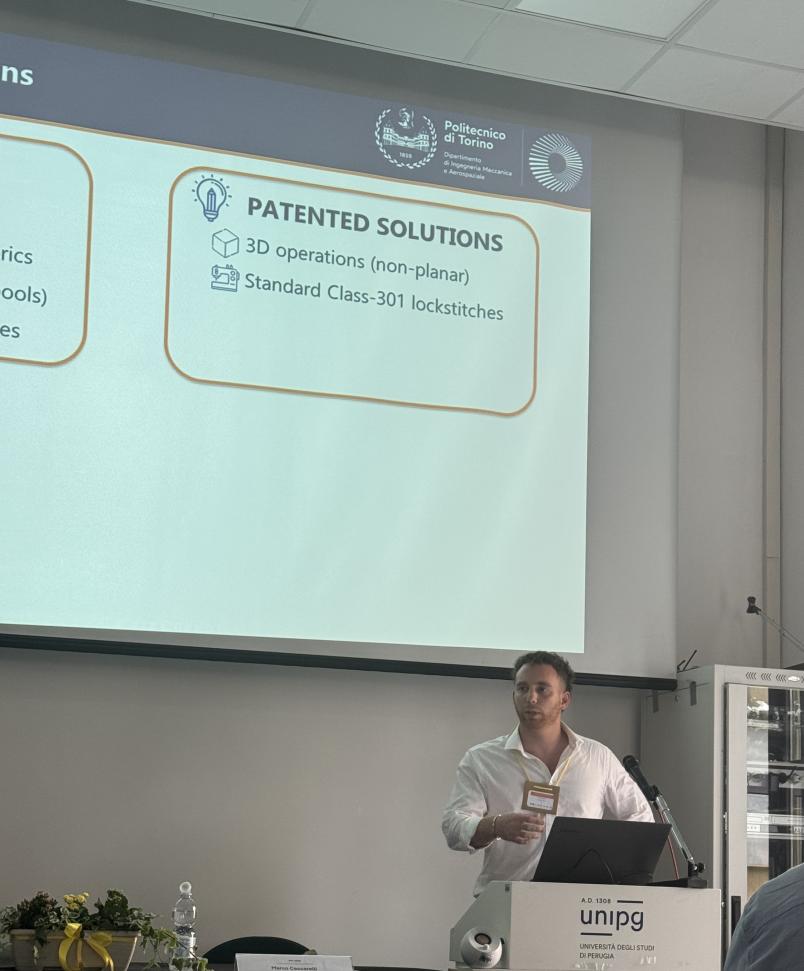
A Simone Astuti è stato infine conferito il “Bronze Best Student Paper Award” per l’articolo “Design and Experimental Evaluation of Gripping Mechanisms for Automated Sewing of Biological Heart Valves”, redatto in collaborazione con Alessia Di Michele, la professoressa Daniela Maffiodo e i professori Luigi Mazza, Andrea Trivella e Terenziano Raparelli.
Lo studio affronta la sfida dell’automazione nella fase di cucitura per la produzione di valvole cardiache biologiche, un passaggio critico e caratterizzato da requisiti di altissima precisione, oggi eseguito interamente a mano. Il lavoro si concentra su un innovativo sistema di cucitura planare in grado di intercettare e trascinare una matassa di filo attraverso il tessuto biologico, superando i tradizionali sistemi a rocchetto. Attraverso test sperimentali su diversi meccanismi di presa pneumatica, la ricerca ha individuato una soluzione capace di garantire elevati livelli di affidabilità e ripetibilità operativa. Lo studio è supportato dai fondi della Regione Piemonte (FESR 2021-2027, bando SWIch, progetto “PAPAS”) e mira a incrementare l’efficienza manifatturiera nella produzione di protesi biomedicali.
Le molteplici frontiere della robotica
I tre lavori restituiscono un quadro articolato delle sfide affrontate oggi dalla robotica, dalle applicazioni industriali e di soccorso fino all’agricoltura e al settore biomedicale e assistenziale. In questi ambiti, il gruppo di Automazione e Robotica del DIMEAS porta avanti numerose linee di ricerca, che comprendono l’ottimizzazione dei processi automatizzati, lo sviluppo di attuatori pneumatici soft bidirezionali e la progettazione di piattaforme robotiche per l’ispezione e l’intervento in ambienti angusti, non strutturati e ad alto rischio.
Le attività del gruppo interessano inoltre l’agricoltura di precisione e sostenibile, attraverso lo sviluppo di veicoli autonomi e piattaforme mobili capaci di monitorare le colture e muoversi su terreni complessi, e il settore biomedicale e assistenziale, con sistemi robotici per la riabilitazione e dispositivi destinati al supporto delle persone con mobilità ridotta e all’assistenza ospedaliera.